Appleの家庭用ロボット、発売は2028年に? 「Physical AI」実用化に立ちはだかる3つの壁とは?
取材/LWL online編集部
Appleが開発中と報じられている家庭用ロボット「J595」の発売が、2028年にずれ込む可能性が浮上した。ハードウェアの開発は進んでいるものの、ソフトウェアの完成が遅れているという。10月に発表されたスマートホーム端末「Apple HomeView」とは何が違うのか。人間の行動を理解し、現実の空間で動く「Physical AI(フィジカルAI)」の実用化を阻む3つの壁から、これからのAI住宅の可能性を考える。
※アイキャッチ画像:出典元: FotoField / Shutterstock.com Appleが開発中と報じられているのが家庭用ロボット「J595」。発売が2028年にずれ込む可能性も指摘されているが、製品の詳細や発売時期は正式発表されていない(写真はイメージ)
Appleの家庭用ロボット「J595」とは? 発売は2028年にずれ込む可能性
Appleが開発を進めているとされる家庭用ロボットについて、米メディア「The Information」が2026年11月2日、新たな開発状況を報じた。同日、テクノロジーメディア「The Verge」もその内容を紹介。その後複数のメディアが後を追って報道し、日本でも国内のテクノロジーメディアに注目されている。
開発コード「J595」と呼ばれるこの製品は、約9インチのディスプレイを可動式のロボットアームに取り付けた卓上型端末だ。カメラやセンサーを搭載し、FaceTime通話中に利用者の動きを追って画面の向きを変える機能などが想定されている。
報道によると、ハードウェアの主要部分は約2年前から完成に近い状態にある一方、ソフトウェアの開発が難航しているという。
開発チーム内では発売時期について意見が分かれ、機能を絞り込む動きもあるとされる。現在は2027年の発売を目指しているものの、2028年までずれ込む可能性があるという。なお、元Apple社員らは「HomeView Ultra」という名称を予測しているとのこと。
もっとも、AppleはJ595を正式発表しておらず、製品名や価格、発売時期、開発遅延の理由について公式な説明は行っていない。
それでも今回の報道は、Appleのような世界有数の技術企業であっても、住宅という環境に入ってくる家庭用ロボットの実用化には大きな課題が残されている可能性を示している。本稿では、今回の報道をベースとして、その背景にあるPhysical AI(フィジカルAI)の技術的な課題を考える。
Apple HomeViewと家庭用ロボット「J595」は何が違うのか?
Appleは2026年10月13日、スマートホーム端末「Apple HomeView」を正式発表した。11月13日には米国など一部地域で販売を開始している。HomeViewは7インチディスプレイを備え、Apple Intelligenceを活用した「Siri AI」による音声操作、FaceTime、スマートホーム機器の管理などに対応する製品だ。
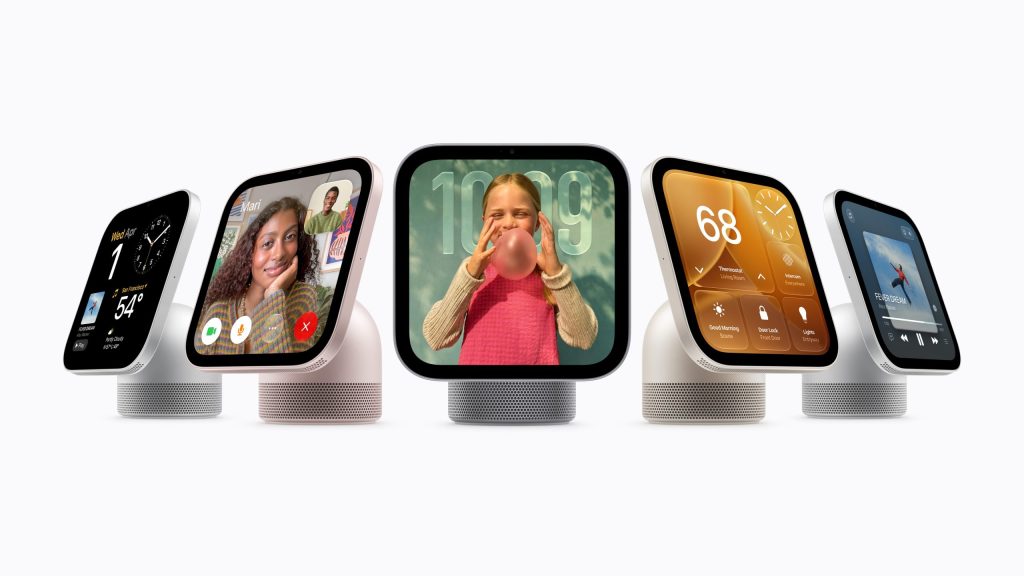
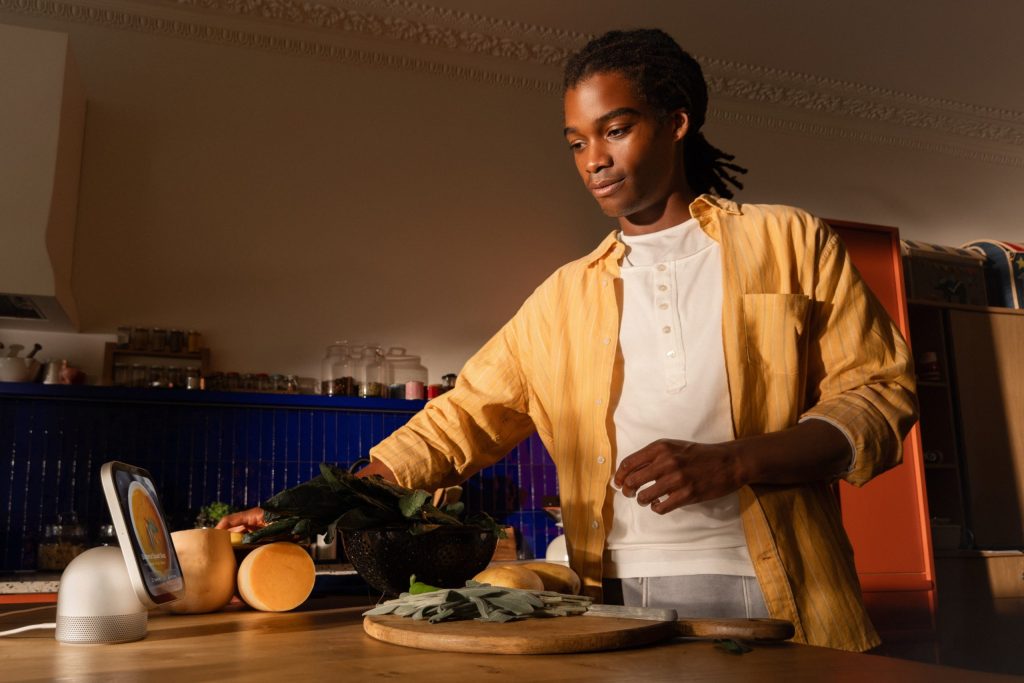
顔認識によって利用者ごとに情報を切り替えたり、照明や空調などの住宅設備を操作したりすることができる。
今回報じられたJ595は、HomeViewに物理的な動きを加えた、より高度なインターフェースを目指す製品と考えられる。
両者の最大の違いは、AIの判断が物理的な動作につながるかどうか、だ。
HomeViewもカメラによる人物認識や、利用者の状況に応じた情報表示に対応する。しかし、ディスプレイそのものがロボットアームによって自律的に動くわけではない。対してJ595は、利用者の位置を認識し、ロボットアームを動かして、その人に向き直る機能が想定されているらしい。
一見すると小さな違いだが、AIにとっては大きな違いとなる。
なぜ家庭用ロボットは難しい? Physical AIが直面する3つの壁
ここでポイントとなってくるのが「Physical AI(フィジカルAI)」という概念だ。Physical AIとは、AIが現実の空間や物体を認識し、その情報に基づいて物理的な動作を判断・実行する技術を指す。
文章を生成するAIや、音声で家電を操作するAIとは異なり、Physical AIは現実の世界に直接働きかける。
では、住宅という環境の中に入ってくる家庭用ロボットの実用化は、なぜ難しいのだろうか。ここが本稿のテーマだ。
① 人間の位置だけでなく、行動の意図を理解する難しさ
住宅は工場と異なり、人間の行動が一定ではない。工場のように流れ作業に従事するのではなく、リビングで本を読んでいた人が突然立ち上がることもあれば、家族が同時に別々の会話を始めることもある。
例えばロボットが利用者の方を向く場合、単に人の位置を検出すればよいわけではない。誰が話しているのか、あるいは誰に応答するべきなのか。そもそも今、応答を求められているのかなど、状況を適切に判断するには、画像認識や音声認識に加え、人間の行動や文脈を理解する能力が必要になる。
人の存在を検知することと、その人の行動から意図を理解することは、まったく別の課題なのである。
② AIの判断を安全で自然な「動き」に変える難しさ
Physical AIではAIの判断が実際の動作につながる。
例えば、利用者を追ってディスプレイを回転させる場合、周囲に障害物がないか、人の手や顔に接触しないかなどを判断しなければならない。さらに、動きが速すぎれば不快感を与え、遅すぎれば操作性が損なわれる。スピードを重視する人、のんびりしている人など、人によって異なるだけではなく、そのときの状況や心理状態によっても異なる。
また、住宅では、子どもやペット、高齢者など、さまざまな人が同じ空間で生活する。家庭用ロボットには、安全性だけでなく、人間に違和感やストレスを与えない自然な振る舞いも求められる。
ロボットを動かす技術と、住宅という環境において、日常の生活の中で快適に動かす技術は同じではない。
③ 常に変化する住宅環境に対応する難しさ
そして、住宅の中では、家具や生活用品の配置がときどき変わる。照明条件も時間帯によって異なり、人やペットの動きも予測しにくい。
こうした環境に対応するには、ロボットが周囲の状況を継続的に把握し、判断を更新する必要がある。
J595は卓上型とされ、住宅内を自律走行するロボットとは異なる。それでも、可動アームの周囲を認識しながら安全に動作させる難しさは存在する。
まして、将来的に住宅内を移動したり、物を運んだりするロボットでは、課題はさらに複雑になる。
今回報じられたソフトウェア開発の遅れも、こうしたPhysical AIの実装の難しさを考える一つの材料となる。
AIスマートホームは「操作する住宅」から「人を理解する住宅」へ
これまでのスマートホームでは、人間がスマートフォンやタッチパネルを操作し、照明や空調などを制御してきた。音声アシスタントの普及によって、操作方法はより自然になったが、基本的には人間が指示を出し、システムが動作するという仕組みである。
しかし、AIが人間の位置や行動、生活状況を理解できるようになれば、住宅側が利用者に合わせて応答する仕組みが現実味を帯びてくる。
例えば、人がソファに座ると適切な位置から情報を提示し、会話が始まれば、その相手に自然に向き直る。照明や空調の制御についても、単純な人感センサーの反応から、生活状況を踏まえた判断へと進化する可能性がある。
これまでの「Smart Home Interface」から、人間の存在や行動に物理的に応答する「Embodied Residential Interface」への進化と捉えることもできる。つまり、人間が住宅を操作するためのUI(ユーザーインターフェース)から、住宅そのものが人間の状況を理解し、自然に応答するUX(ユーザーエクスペリエンス)の設計へと、スマートホームの発想が広がっていくのである。
もっとも、住宅が自律的に振る舞うからといって、常にロボットのような可動機構が必要になるわけではない。むしろ、必要なときだけ人に応答し、普段はその存在を意識させないことが重要だろう。
家庭用ロボットの普及には、建築統合型スマートホームも重要に
今後、AIやロボットが住宅内で高度なサービスを提供するようになれば、照明、空調、シェード、セキュリティなどの住宅設備と、どのように連携するかが重要になる。ロボットが「照明をつける」と判断しても、住宅設備に適切にアクセスできなければ、その動作は実行できない。
また、住宅の映像や居住者の行動に関する情報を扱う以上、プライバシーの保護や、通信障害時にも安全に動作できる仕組みが必要だ。
その意味で、ローカルネットワーク上で住宅設備を統合的に制御する建築統合型スマートホームは、将来の住宅向けPhysical AIを受け入れる基盤の一つになり得る。
スマートホームには、個々の機器を後付けする「IoTガジェット型」と、住宅設備を統合的に設計・制御する「建築統合型」がある。この2つの方式の違いについては、LWL onlineの「IoTガジェット型と建築統合型スマートホームの違い」で詳しく解説している。
もちろん、建築統合型であれば自動的にロボットと連携できるわけではない。実際には、制御インターフェースや通信方式、アクセス権限、安全設計などの整備が欠かせない。
AIやロボットを受け入れられる住宅の構造をあらかじめ考えておくことが必要だろう。
建築とテクノロジーの融合が求められるこれからの住宅。AIや家庭用ロボットの進化に伴い、住宅設備との連携を見据えた空間設計が重要になる(写真はイメージ)
Appleの開発遅延報道が示す、家庭用ロボットの現在地
AppleのJ595をめぐる報道は、家庭用ロボットの実用化が決して容易ではないことを示唆している。ハードウェアを完成させることと、人間の生活空間で安全かつ自然に動作するソフトウェアを完成させることは、別の難しさを持つ。
AIが人間の言葉を理解する時代から、人間の行動を理解し、現実の空間に働きかける時代へ。家庭用Physical AIの登場はその転換点にある。
Appleの家庭用ロボットが2027年に登場するのか、それとも2028年以降になるのかは、現時点ではわからない。しかし、今回の報道が浮き彫りにした「AIに現実世界でどう振る舞わせるか」という課題は、これからのスマートホームやAI住宅の進化を考えるうえで、避けて通れないテーマとなるだろう。
関連記事
【スマートホーム/ホームオートメーション特集】AIスマートホームとは何か? IoTガジェット型と建築統合型スマートホームの違いから読み解くAI住宅の現在地
-
-
取材
LWL online 編集部